





 HOME


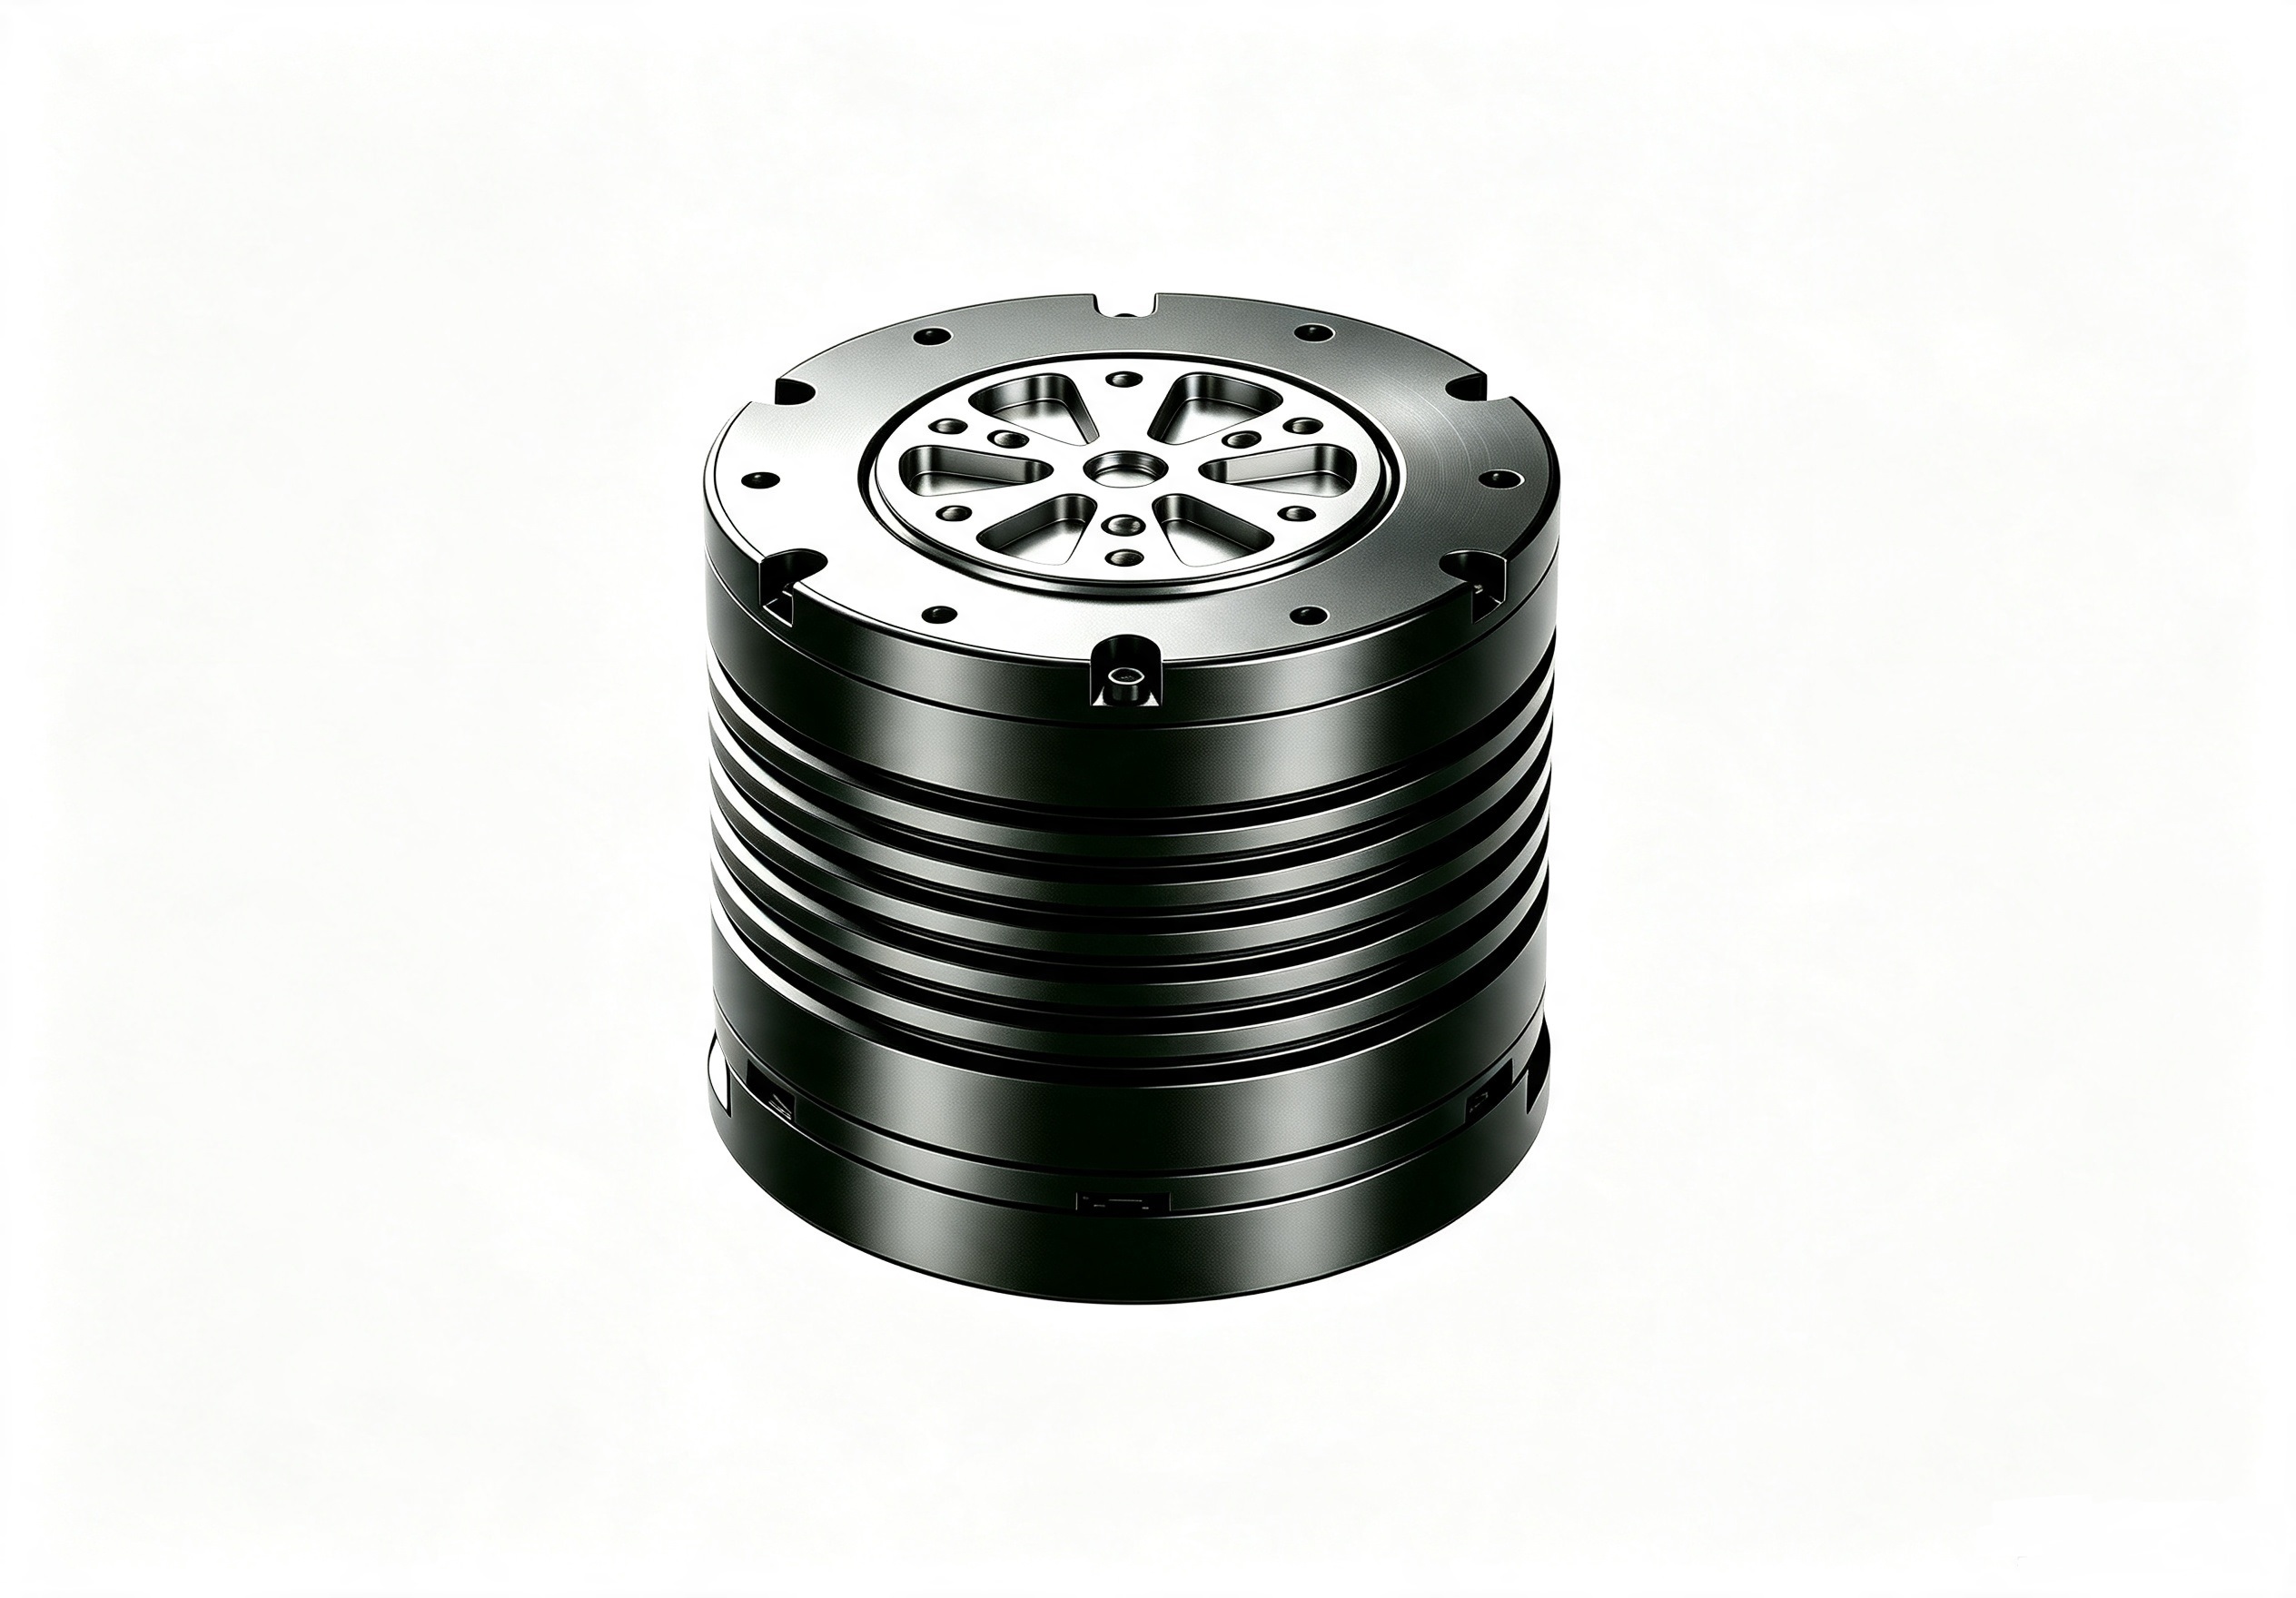
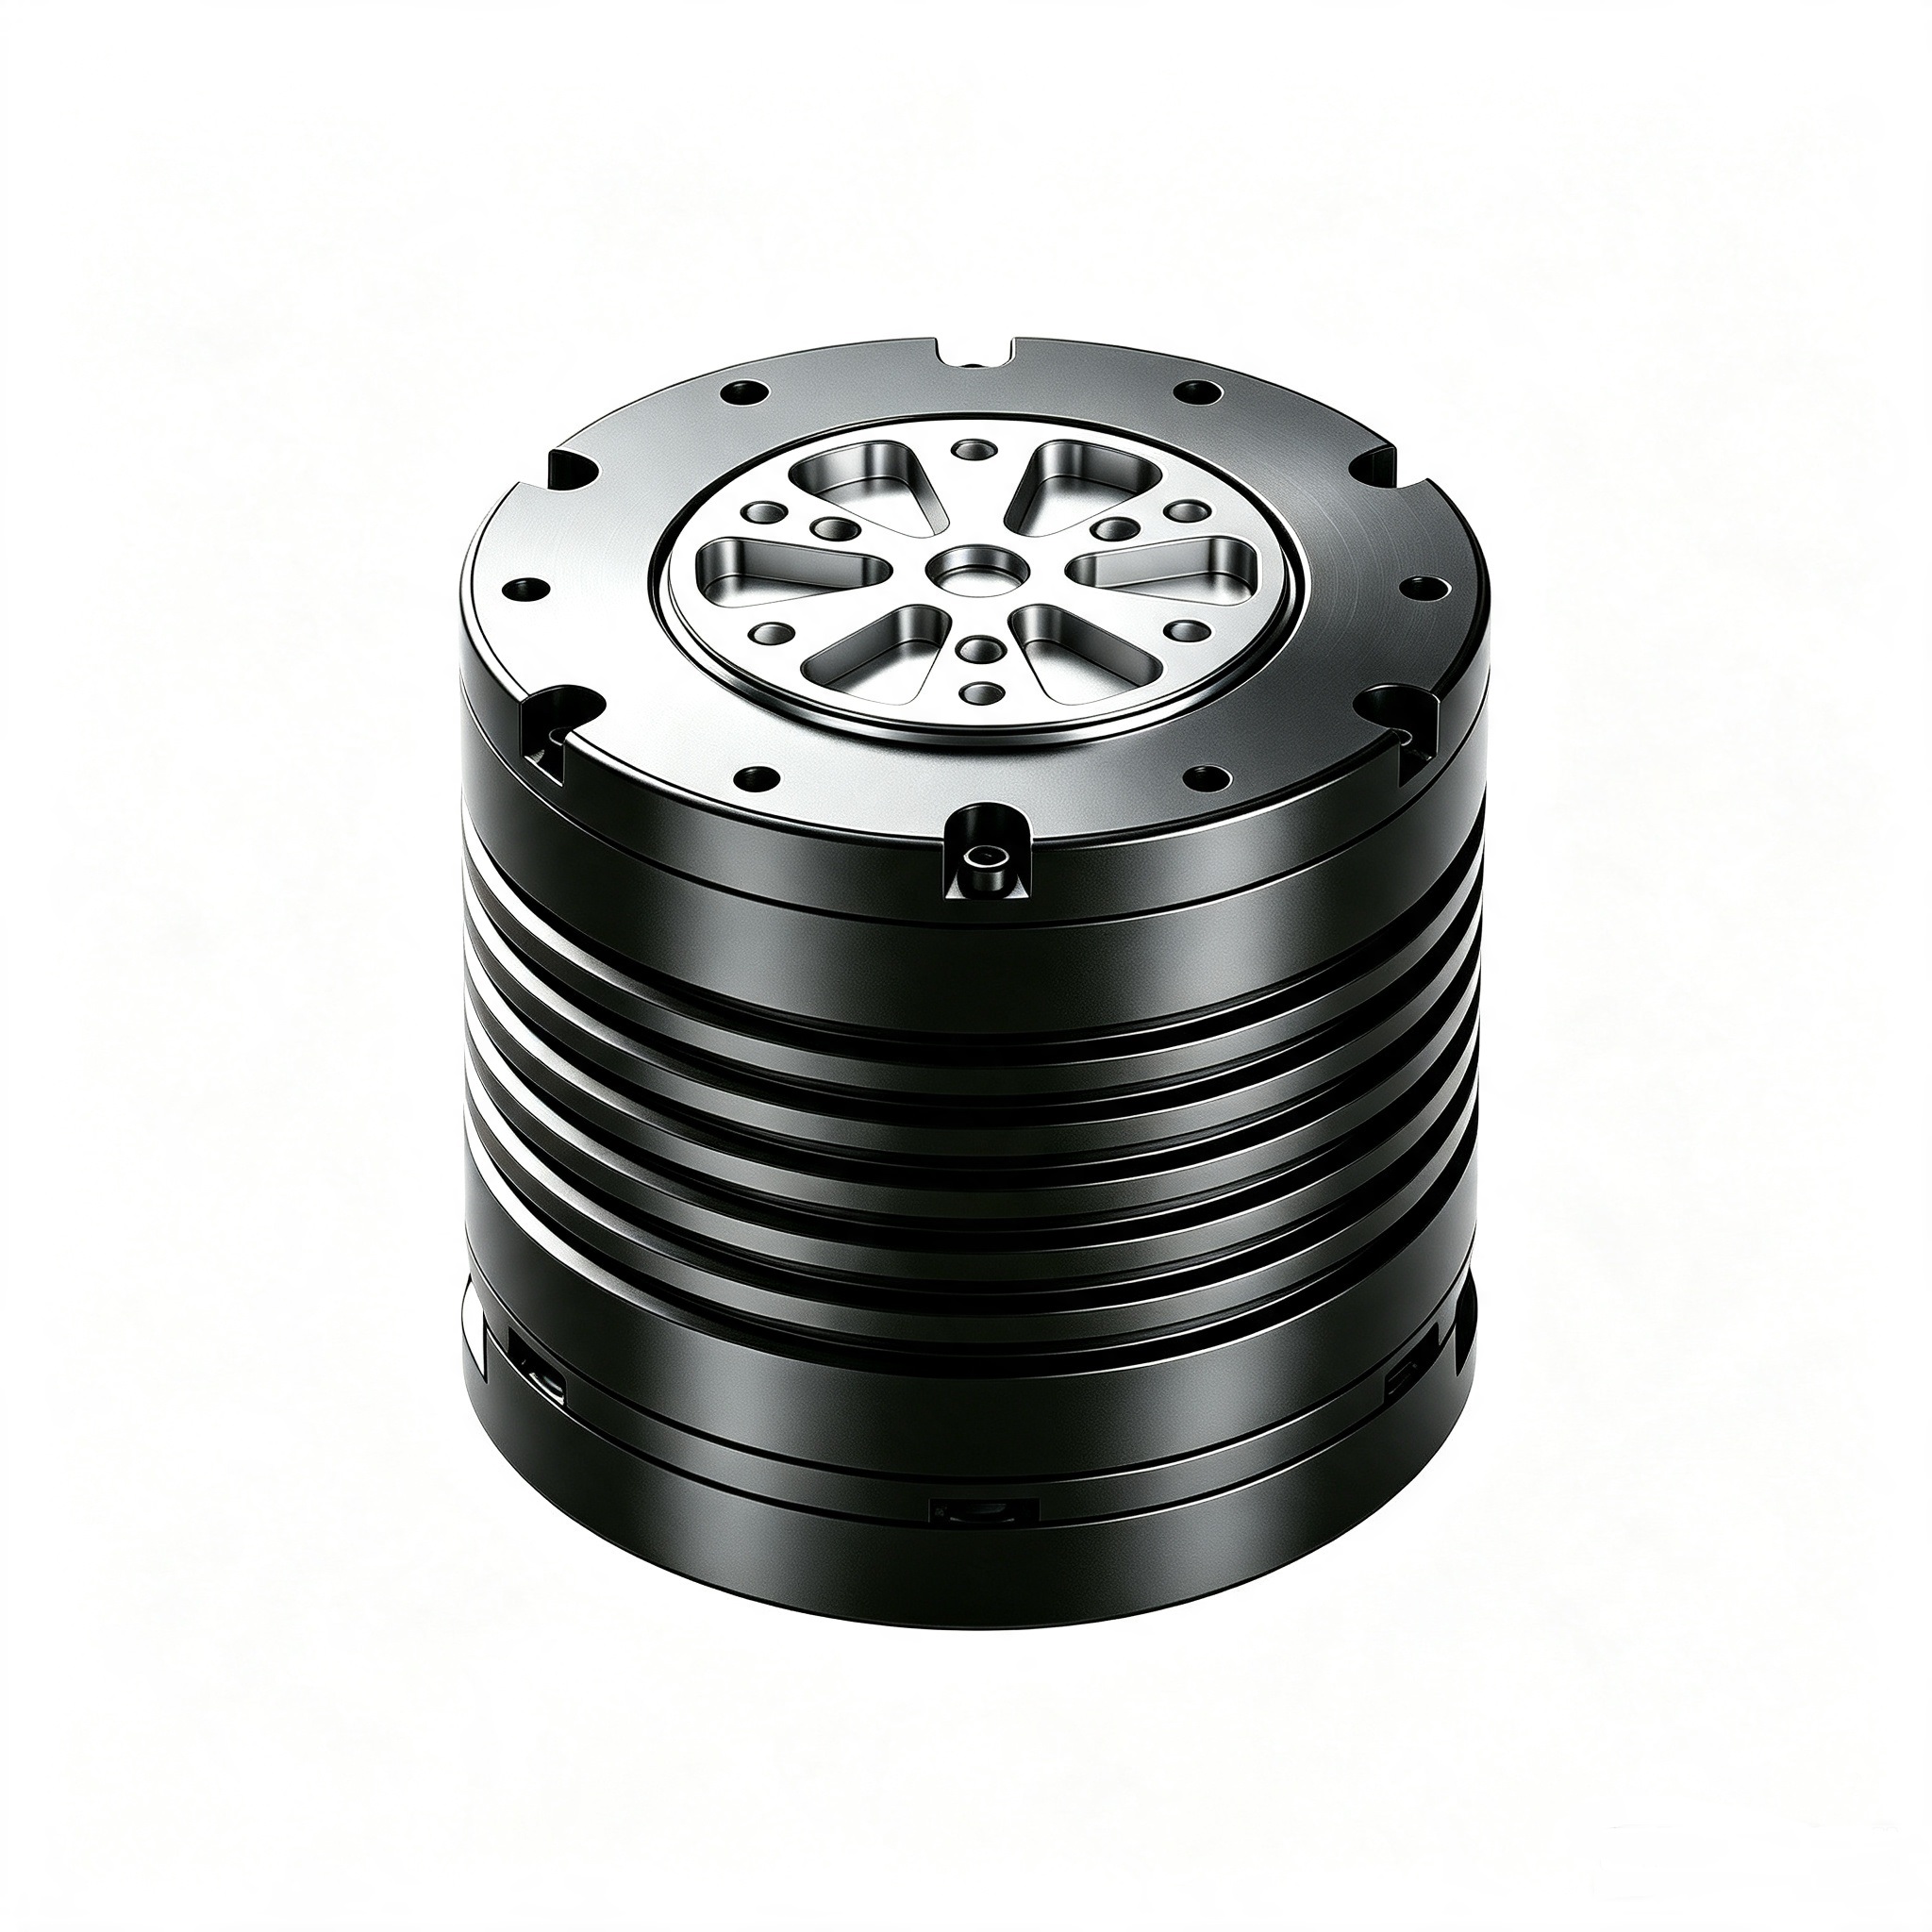

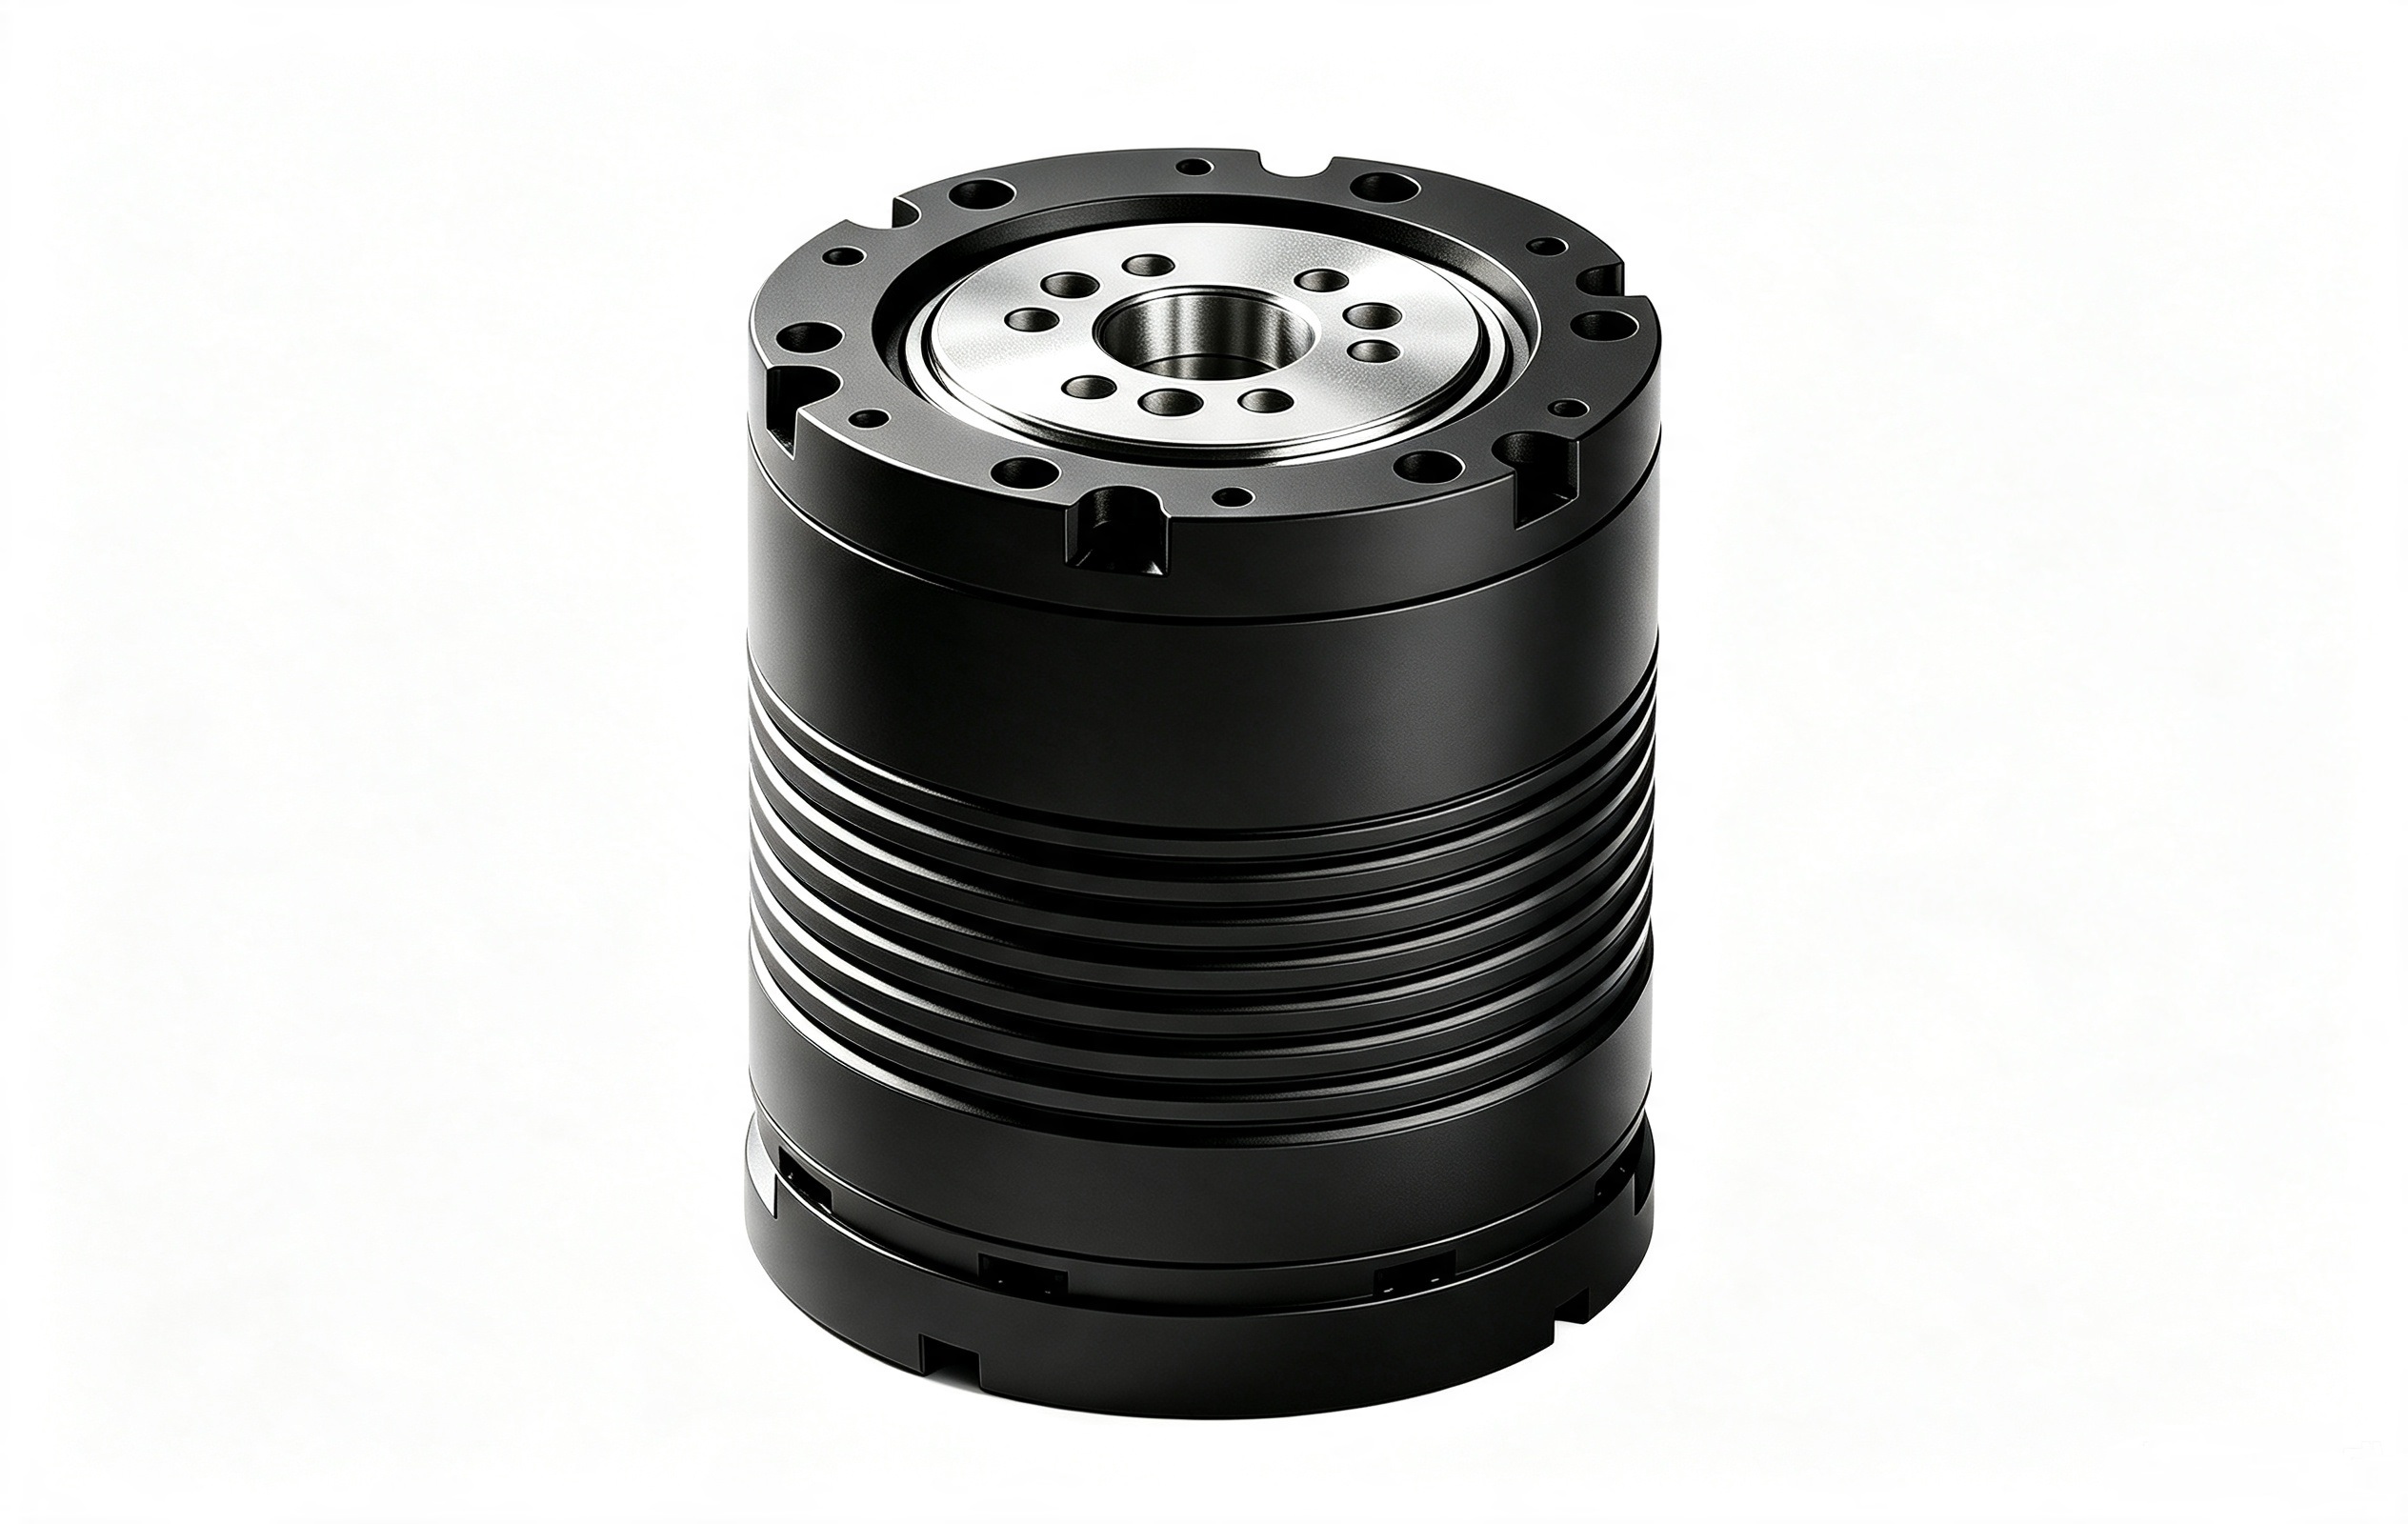
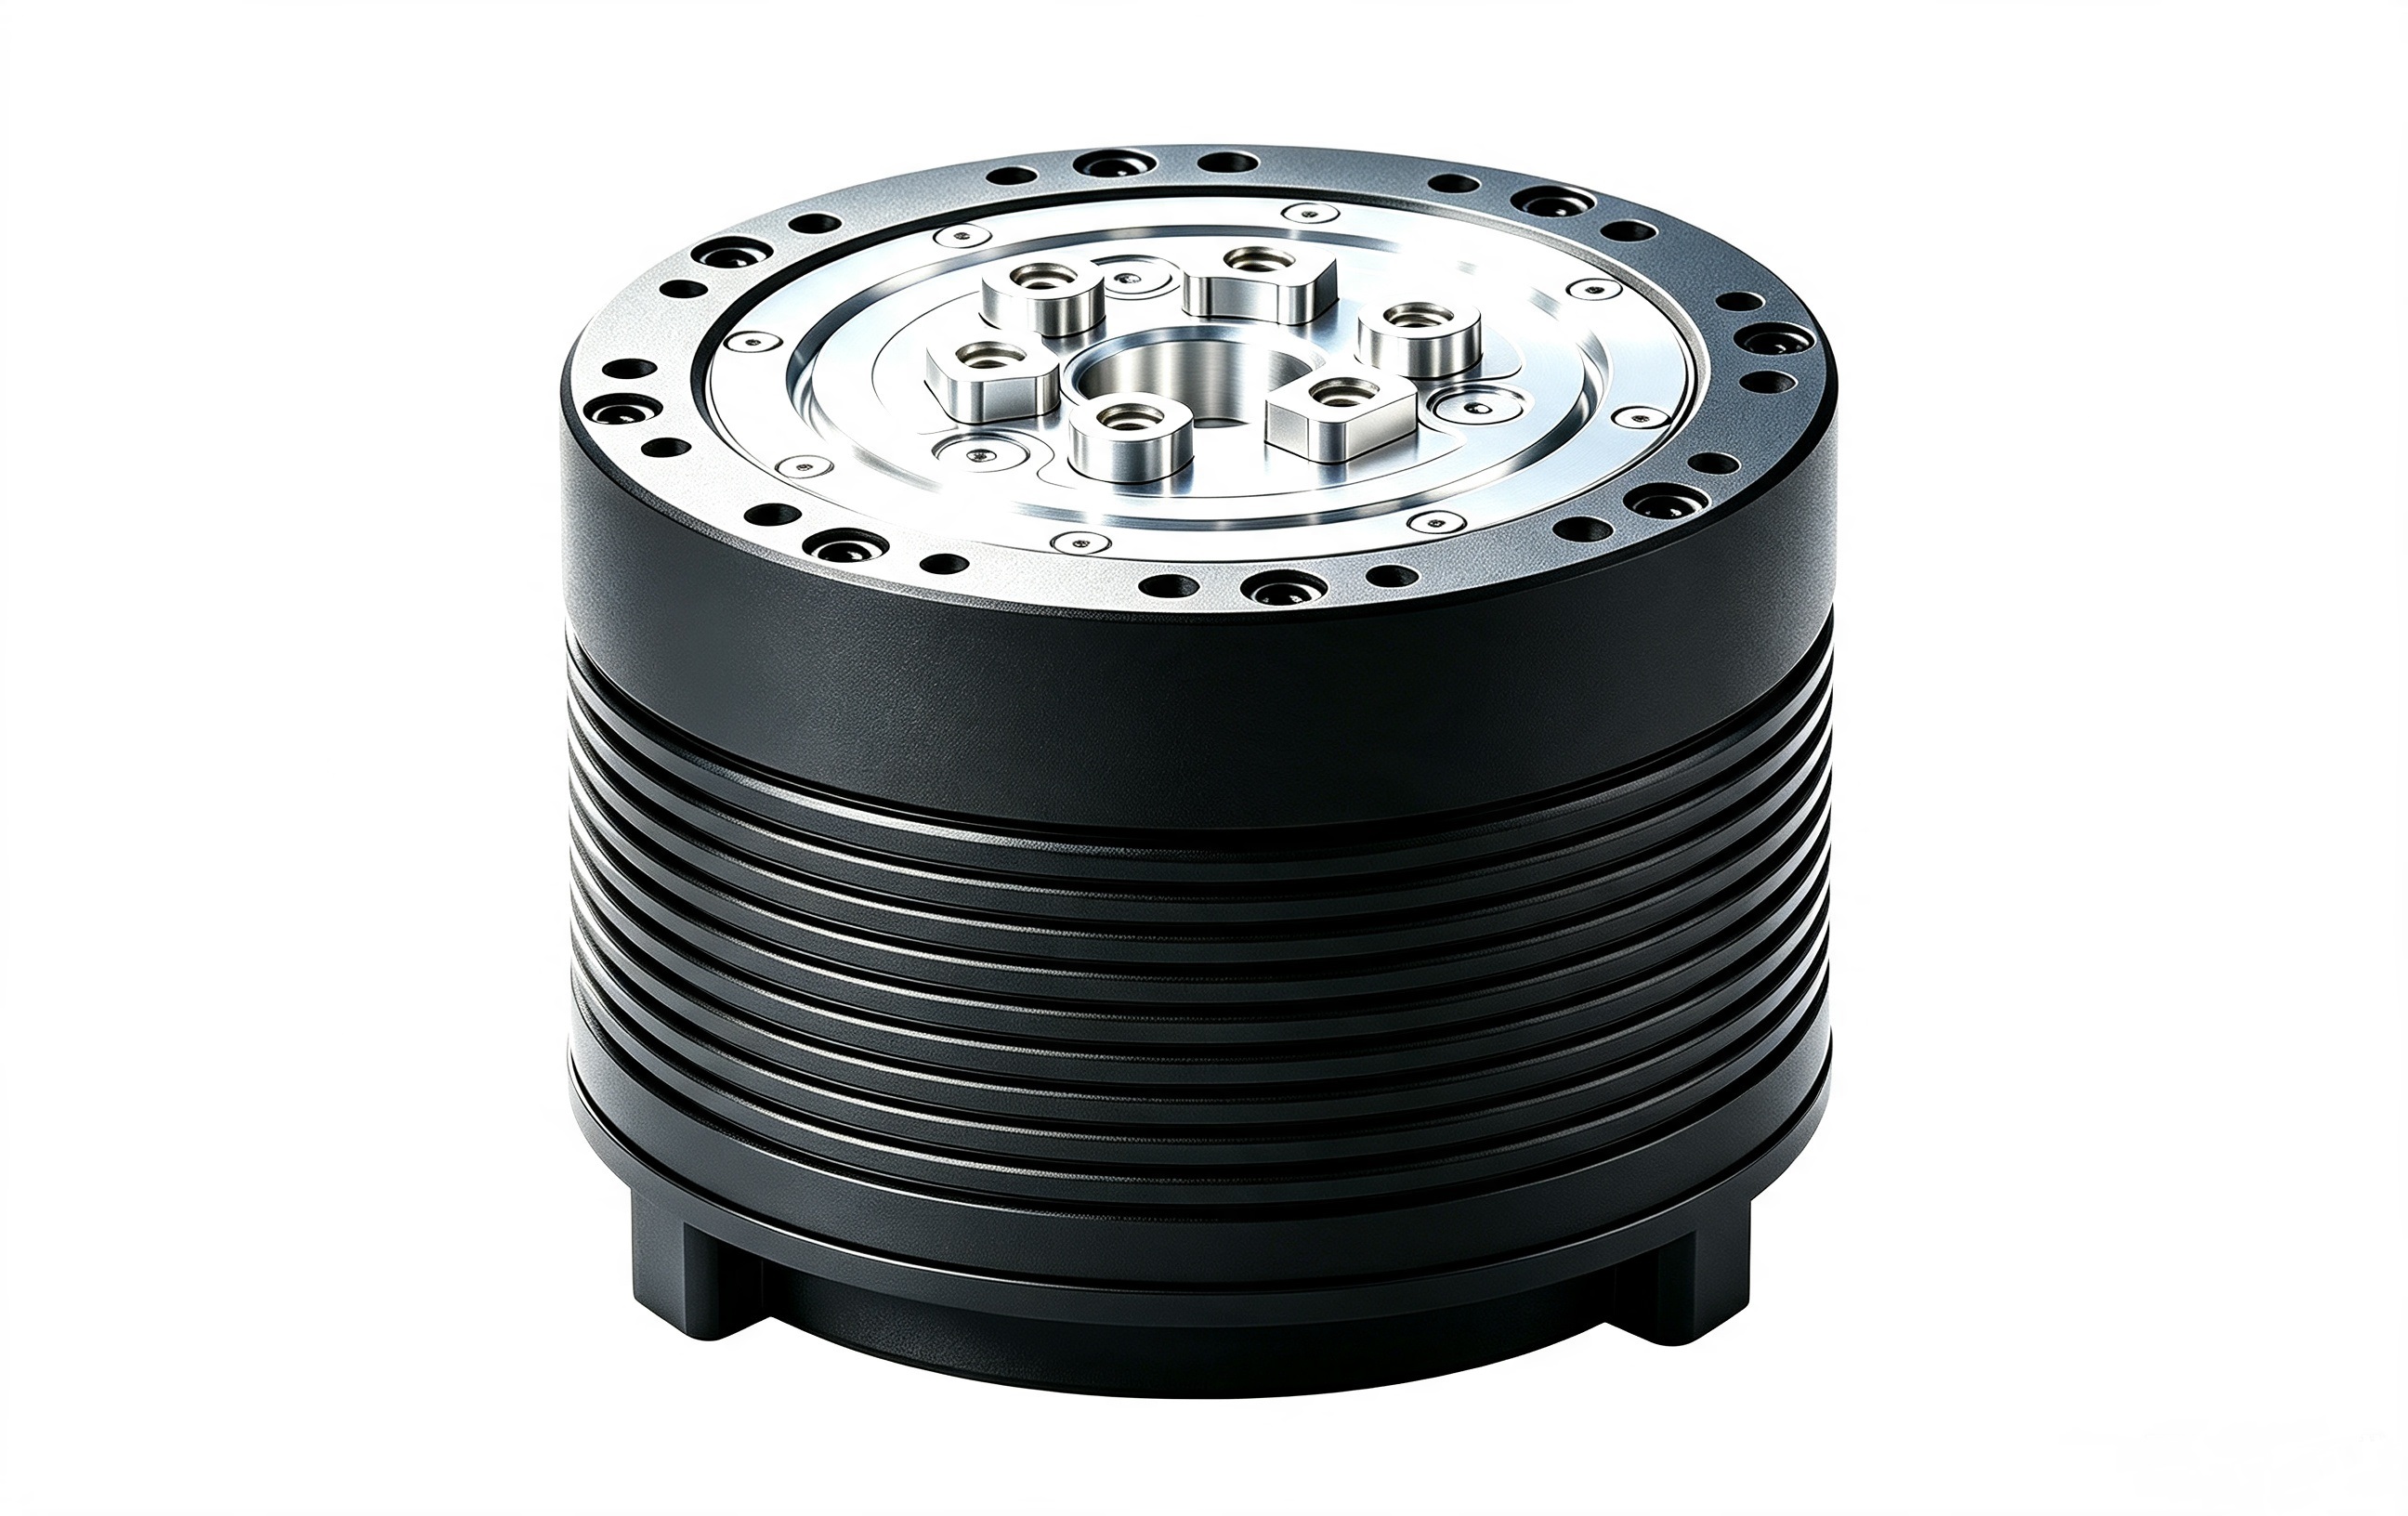
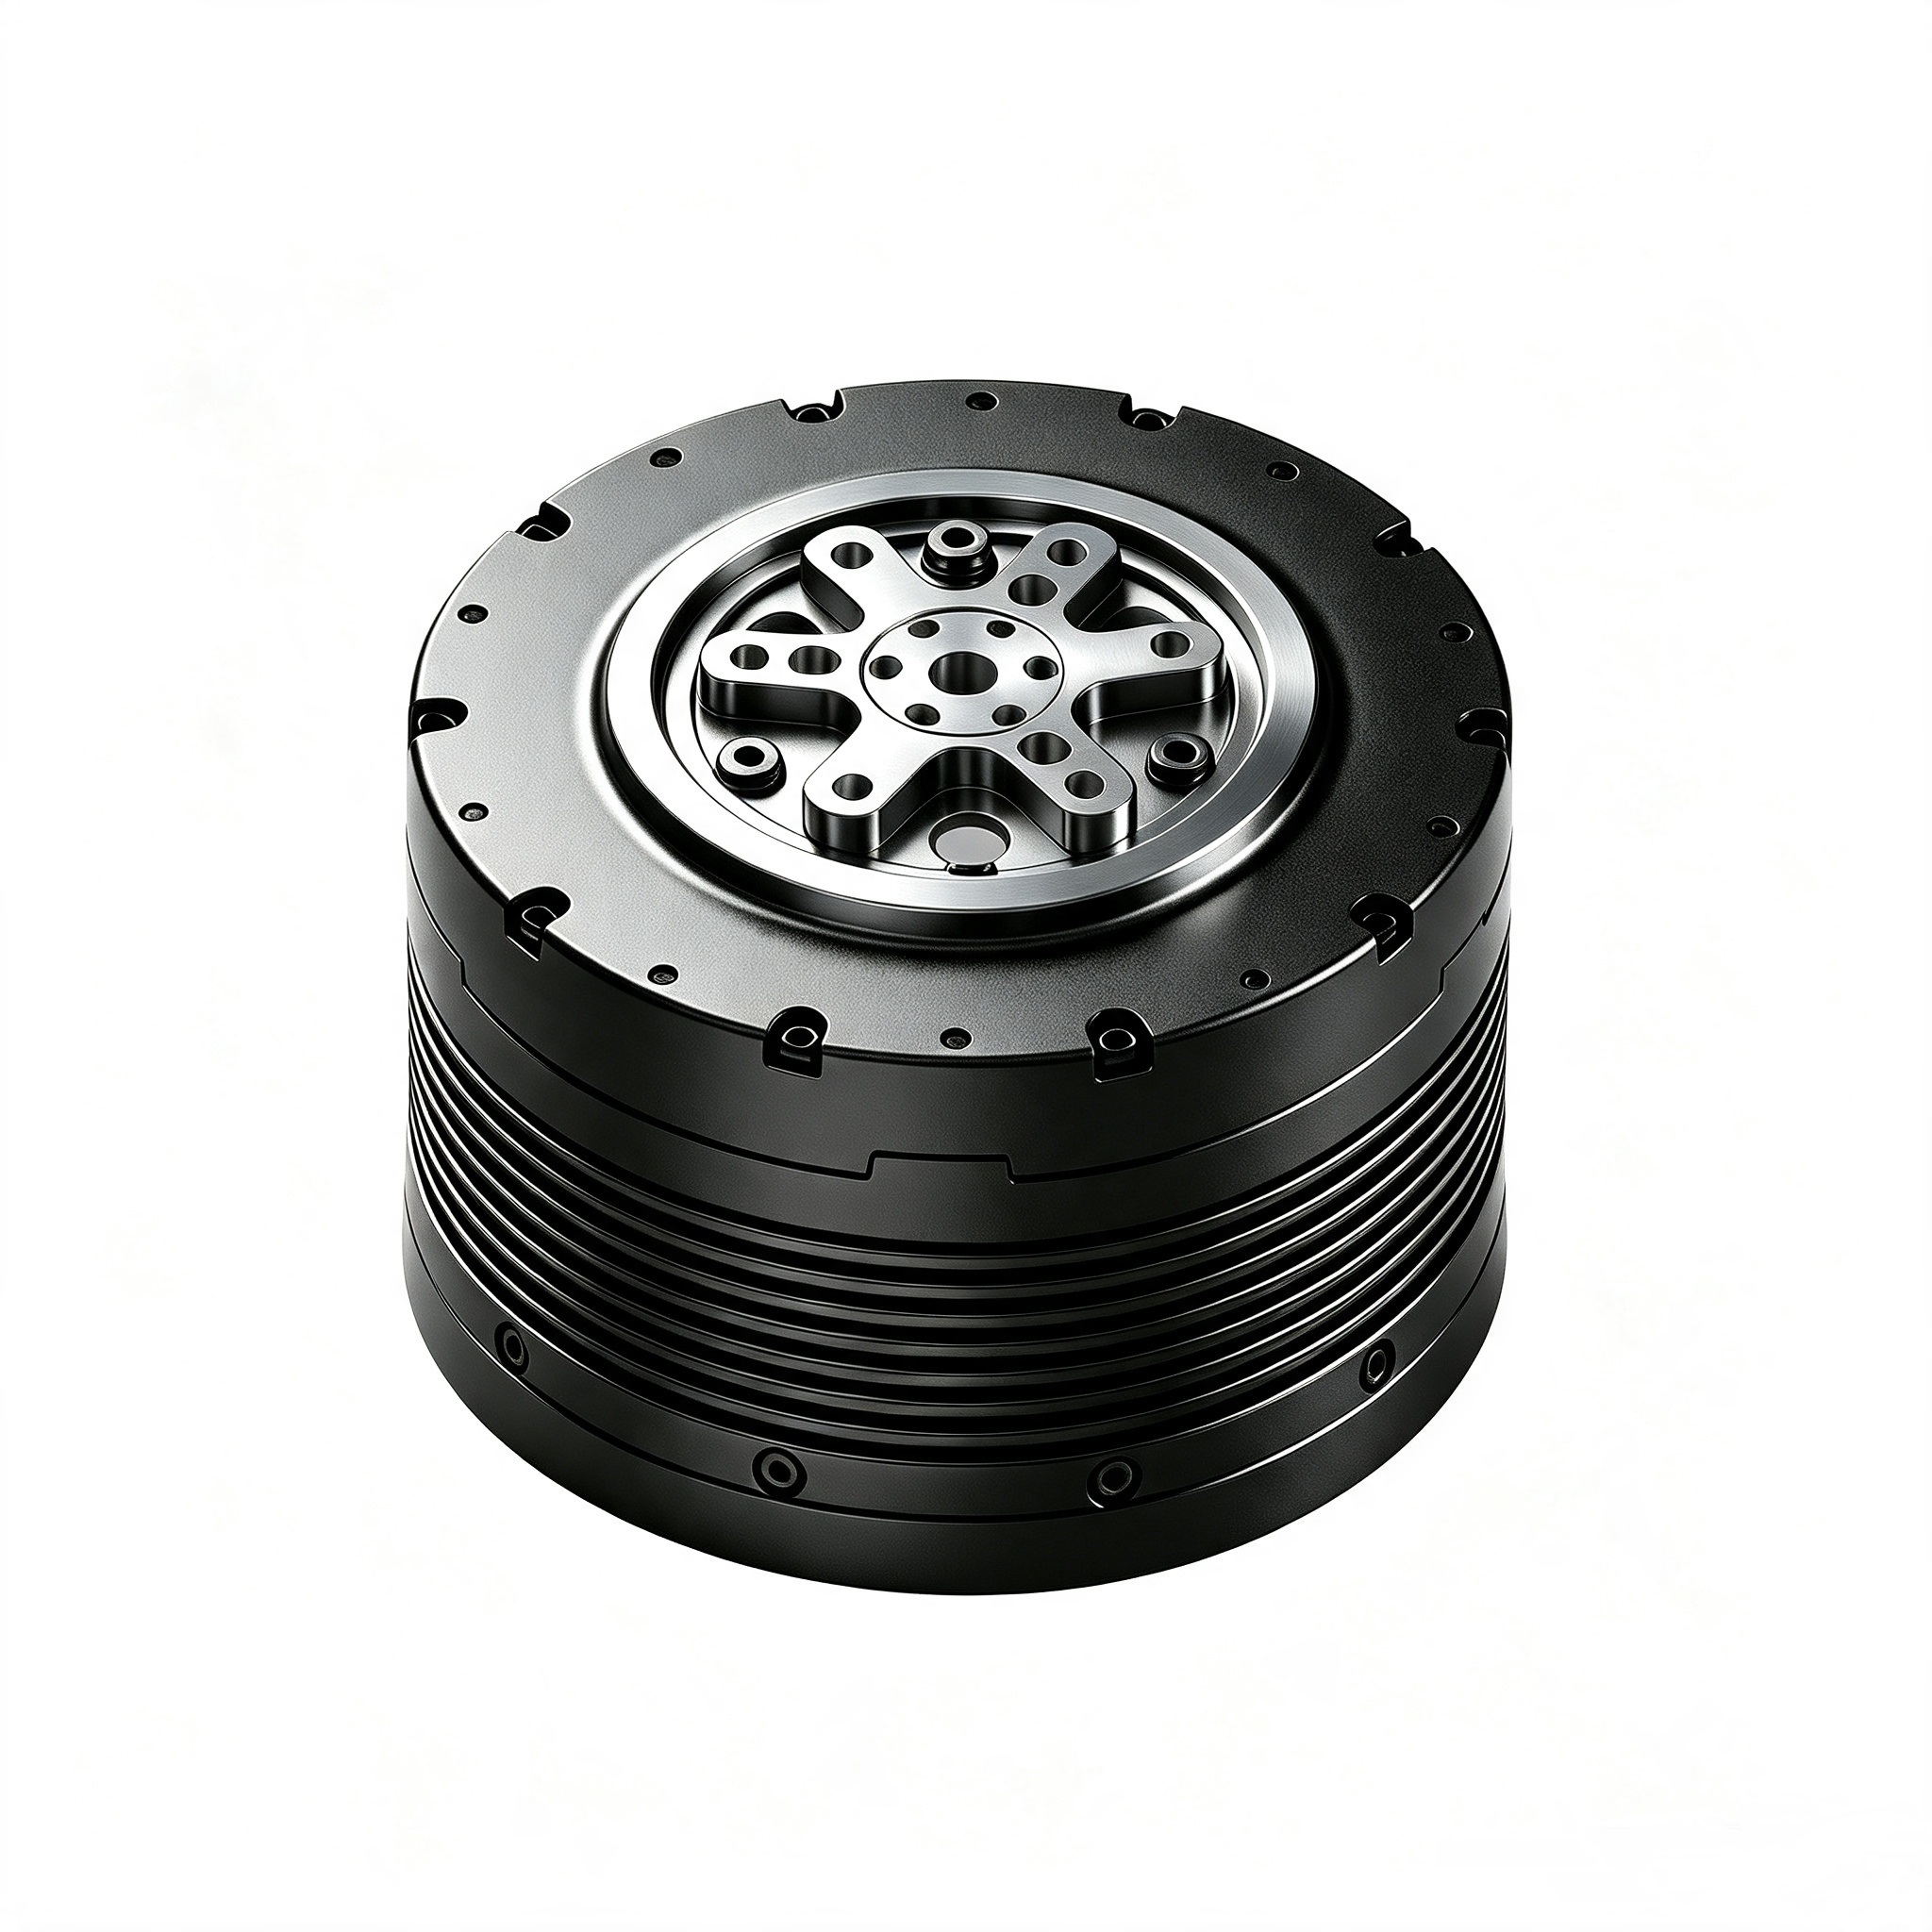
Planetary Robot Joint Module
CP57-14
Total mass as low as 342 g
Overall dimensions: 57 mm × 51 mm
Rated Torque / Rated Speed: 5 Nm / 260 rpm
Peak Torque / Peak Speed: 14 Nm / 315 rpm
Application:
Embodied Robot

Main Parameters
| Rated Operating Voltage: | 48 V | Reduction Ratio: | 10 | Communication Protocol: | CAN / CAN FD |
| Rated Operating Current: | 4.2 A | Overall Dimensions: | 57 mm * 51 mm | Encoder: | 18 bit * 2 |
| Rated Power: | 163 W | Hollow Shaft Diameter: | - | Total Mass: | ≈ 34 g |
| Rated Torque / Peak Torque: | 5 Nm / 14 Nm | Force Control Device: | - | ||
| Rated Speed / Peak Speed: | 260 rpm / 315 rpm | Brake Unit | - |
Featured Products